❌

Vue lecture

Il y a de nouveaux articles disponibles, cliquez pour rafraîchir la page.

Robots bio-inspirés : quand l’IA a une prise sur le réel

L’intelligence artificielle, aussi fascinante qu’elle puisse être, se cantonne largement au monde numérique. En d’autres termes, elle ne modèle pas directement la réalité physique. À moins d’être embarquée dans un objet capable d’agir sur le monde… comme un robot par exemple.

Des roboticiens et chercheurs en sciences sociales nous expliquent comment l’avènement de l’IA permet de changer la manière de penser les robots. En particulier, en leur permettant de mieux percevoir et d’interagir avec leur environnement.


En quelques décennies, les nouvelles méthodes informatiques regroupées sous l’appellation d’« intelligence artificielle » ont révolutionné le traitement automatisé de l’information. Certaines de ces méthodes s’inspirent du fonctionnement du cerveau, en reproduisant son architecture en réseau de neurones et les processus cognitifs humains tels que l’apprentissage.

En robotique, l’utilisation de telles approches laisse espérer des progrès rapides dans l’autonomisation des robots humanoïdes. L’essor de la vision par ordinateur, reposant sur ces nouvelles architectures de réseaux de neurones, a, par exemple, permis d’améliorer considérablement l’interaction des robots avec leur environnement, notamment pour éviter les obstacles et pour manipuler des objets. Néanmoins, une limite demeure aux avancées de l’IA en robotique : les robots humanoïdes peinent encore à atteindre la fluidité et la précision des mouvements humains, notamment en ce qui concerne la bipédie et la préhension.

En effet, la coordination des fonctions motrices nécessaires au mouvement ne se résume pas à une simple planification mécanique, comparable à une succession de coups dans une partie d’échecs. En réalité, le mouvement humain et, plus largement, le mouvement animal reposent sur un enchevêtrement complexe d’opérations et d’interactions impliquant des composantes internes à l’individu, telles que le contrôle moteur (l’équivalent de l’IA chez le robot), le système sensoriel ou la biomécanique, ainsi que des composantes externes, comme les interactions physiques avec l’environnement.

Par exemple, un joggeur amateur est capable de maintenir son regard globalement stable malgré les irrégularités du terrain et la fatigue, en tirant parti de propriétés passives du corps humain (de l’articulation plantaire au mouvement des hanches), de réflexes, ainsi que d’un contrôle moteur fin des muscles oculaires et cervicaux. Nos systèmes musculosquelettiques et nerveux ont ainsi évolué de manière conjointe pour relever les défis posés par des environnements hétérogènes et imprévisibles.

En comparaison, pour accomplir des tâches qui exigent un ajustement continu entre l’action et son objectif, les robots disposent d’un nombre limité d’actionneurs (en d’autres termes, de moteurs) et plus encore de capteurs.

Dans ce contexte de contraintes matérielles, peut-on réellement espérer que la puissance de calcul des IA et leurs capacités d’apprentissage suffisent à atteindre les performances motrices observées chez les humains et chez les animaux ?

L’approche dite « incarnée » prend justement le contrepied de l’approche purement calculatoire en ne dissociant pas les composantes algorithmiques et physiques du robot. Elle vise au contraire à explorer les synergies possibles entre le corps et le contrôle, entre les mécanismes passifs et actifs, pour qu’une « intelligence motrice » ou « incarnée » émerge aussi de ces interactions. Cet article examine ainsi les limites et perspectives des synergies entre l’intelligence artificielle, le robot et son environnement.

Vers des robots autonomes : deux phases dans l’histoire de la robotique

Rodney Brooks, ancien directeur du laboratoire d’IA au Massachusetts Institute of Technology (MIT), y a dirigé pendant des années un programme de recherche intitulé : « The Cog Project : Building a Humanoid Robot ». Brooks distingue deux phases dans l’histoire de la recherche en robotique. Au cours de la première phase (années 1970-1980), la recherche est fondée sur le fait que le programme du robot contient les données du milieu dans lequel il évolue, ou plutôt où il n’évolue pas. Lors de la seconde phase, à partir des années 1990, la recherche se fonde précisément sur l’interaction avec l’environnement.


Tous les quinze jours, de grands noms, de nouvelles voix, des sujets inédits pour décrypter l’actualité scientifique et mieux comprendre le monde. Abonnez-vous gratuitement dès aujourd’hui !


Ce rapport dynamique à l’environnement permet de voir dans quelle mesure les robots se complexifient et s’auto-organisent, ou s’autonomisent au fil de l’histoire de la recherche en robotique. Comme le dit Brooks, « l’intelligence humanoïde requiert des interactions humanoïdes avec le monde ». Il s’agit par conséquent de développer des programmes capables de se modifier eux-mêmes en fonction des interactions avec l’environnement.

La seconde robotique, ou comment les systèmes d’IA peuvent rendre les robots plus autonomes

Les recherches de la seconde robotique visent donc à développer un « behaviour-based robot » (robot fondé sur un modèle comportemental), dont une des exigences intéresse notre propos : pour que l’action du robot soit proche de la nôtre, on doit entre autres la supposer « non planifiée ».

C’est, précisément, d’abord là que les progrès en IA se révèlent fructueux. Mais dans quelle mesure l’IA peut-elle permettre de réduire le fossé entre les comportements des robots et ceux, extrêmement complexes, qu’on cherche à leur faire reproduire ? Parce que l’IA joue un grand rôle dans la conception des robots, dans la fabrication des matériaux dont ils sont faits et évidemment dans la simulation et la modélisation, elle offre les moyens de cette approche incarnée.

Un des principaux objectifs de cette approche est l’autonomie des robots, c’est-à-dire leur capacité à prendre des décisions et à s’adapter à leur environnement.

Pour mieux comprendre ce point, on peut opposer l’approche physicaliste à celle de l’IA incarnée. Ainsi, l’approche traditionnelle (aussi qualifiée de « physicaliste » ou « objectiviste ») ne donne pas les moyens de savoir si une machine peut sentir ou comprendre, tandis l’approche de l’IA incarnée pose le problème de l’autonomie de la machine en des termes qui permettraient en principe de vérifier cette hypothèse de la possibilité pour une machine de sentir ou comprendre. En effet, en considérant, d’une part, que le tout – le corps – est plus que l’addition des parties (les composants) et, d’autre part, que les phénomènes qui nous intéressent (conscience phénoménale, compréhension, sensation, par exemple) sont le produit émergeant de ce tout immergé dans l’environnement, cette seconde approche offre les moyens de tester cette hypothèse.

La robotique souple (dans sa version bio-inspirée) semble ainsi plus apte que les autres approches robotiques évoquées ci-dessus à se rapprocher de cet objectif de l’approche incarnée. En effet, en s’inspirant des comportements des organismes biologiques et en essayant d’en reproduire certains aspects, elle vise à construire des robots qui s’adaptent au milieu et construisent leur autonomie dans leur interaction avec lui.

Un autre imaginaire du rapport entre humains et machines

Le couplage de la robotique et de l’IA préfigure potentiellement un autre imaginaire du rapport entre humains et machines et de la technique à la nature que celui qui a prévalu à l’ère industrielle.

En effet, dès les années 1940, la théorie cybernétique, avec le concept d’« homéostasie » (autorégulation de l’organisme avec son milieu), aux sources de l’actuelle IA, était déjà une pensée de l’insertion des machines dans le milieu. L’association cybernétique entre capteurs et traitement du signal avait ouvert la voie au rapprochement de l’intelligence machinique (qu’on peut définir brièvement comme intelligence principalement régie par des algorithmes) avec celle des êtres vivants dans le monde naturel. L’autonomie des machines était toutefois toujours pensée sur le modèle de la capacité des organismes vivants à maintenir leurs équilibres internes en résistant aux perturbations de l’environnement, c’est-à-dire en accordant la priorité à tout ce qui permet de réduire ce « désordre » externe.

Les recherches actuelles en robotique semblent infléchir ce rapport en considérant que les perturbations du milieu représentent des potentialités et des ressources propres qui méritent d’être comprises et appréhendées en tant que telles.

Il ne s’agit pas seulement aujourd’hui d’insérer un robot dans un environnement neutre ou déjà connu par lui, mais de faire de cet environnement – imprévisible, souvent inconnu – un composant de son comportement. Ces recherches se concentrent ainsi sur les interactions du corps ou du système mécatronique avec le monde physique – c’est-à-dire avec les forces de contact et les processus de traitement de l’information mis en œuvre dans l’expérience sensible par les êtres vivants.

Soft robotique, robotique molle, bio-inspirée, intelligence incarnée sont des déclinaisons possibles de ces nouvelles approches et révèlent l’importance du rôle joué par l’IA dans l’ouverture de la robotique à d’autres problématiques que celles qui étaient traditionnellement les siennes, en apportant des éclairages ou en levant certains verrous scientifiques.

La nouvelle robotique ne fait donc pas que déboucher sur un renouveau de l’intérêt pour le vivant. Les conceptions de la machine dont elle est porteuse – une machine immergée dans son environnement, qui en dépend profondément – résonnent fortement avec les nouvelles approches du vivant en biologie qui définissent celui-ci principalement à partir de ses interactions. Le nouveau dialogue qui s’instaure entre robotique et biologie contribue ainsi à repenser les frontières qui séparent le vivant du non-vivant.

Dès lors, l’approche incarnée de la robotique pourrait-elle permettre de combler l’écart entre machine et vivant ?


Le projet ANR-19-CE33-0004 est soutenu par l’Agence nationale de la recherche (ANR), qui finance en France la recherche sur projets. L’ANR a pour mission de soutenir et de promouvoir le développement de recherches fondamentales et finalisées dans toutes les disciplines, et de renforcer le dialogue entre science et société. Pour en savoir plus, consultez le site de l’ANR.

The Conversation

Olivia Chevalier a reçu des financements du PEPR O2R

Gérard Dubey a reçu des financements du PEPR O2R.

Johann Hérault a reçu des financements de ANR (Project-ANR-19-CE33-0004) , du PEPR O2R et de la région Pays de La Loire.

FilIAtion : médecine et IA, de père en fils

Jean-François Vibert : biographie d’un passeur

Si les progrès de la médecine ne sont plus à démontrer, moins connus du public sont en revanche les apports des mathématiques et de la modélisation à ces progrès. Des pionniers comme le professeur Jean-François Vibert, à la fois médecin (neurophysiologiste) et professeur de bio-mathématique, ont largement contribué par leur curiosité intellectuelle et leur esprit d’innovation à cette alliance. Aujourd’hui Professeur émérite des universités à l’
hôpital Saint-Antoine, Jean-François Vibert a réalisé l’essentiel de ses recherches dans le cadre de de l’unité de recherche Inserm U707 (épidémiologie, sciences de l’information et modélisation). Il s’est consacré́ à la compréhension de la neurogenèse du rythme respiratoire à l’aide de réseaux de neurones, puis à la modélisation de la diffusion des informations dans les systèmes dynamiques complexes. Développeur d’un logiciel de simulation de réseau de neurones (XNBC), il a été en 1984 co-fondateur du réseau « sentinelle » de modélisation des épidémies (grippe, hépatites, rougeole…) aujourd’hui reconnu d’utilité publique dans un contexte de regain épidémique. Son fils, Eric Vibert, professeur de chirurgie hépato-biliaire à l’hôpital Paul Brousse, en créant en 2020 la chaire d’innovation Bopa (bloc opératoire augmenté) se situe dans la lignée de cet esprit d’exploration qui contribue à repousser sans cesse les frontières de la connaissance. C’est cette histoire que nous proposons brièvement de retracer ici.

Déplacer les frontières, faire dialoguer les disciplines

Dans les années 1970, Jean-François Vibert travaille en tant que jeune assistant dans un laboratoire de neurophysiologie de l’hôpital Saint Antoine où on s’intéresse à la genèse du rythme respiratoire au niveau du tronc cérébral. C’est donc dans ce contexte qu’un rapprochement va s’opérer entre neurophysiologie et réseaux de neurones. Dans ce laboratoire on procédait à des manipulations sur les chats : des électrodes étaient fichées au niveau du cerveau (au niveau du tronc cérébral) pour enregistrer les cellules (neurones) qui sont en rapport avec la respiration. Cela permettait d’enregistrer le nerf phrénique (qui commande le diaphragme), l’inspiration, l’expiration, autrement dit d’obtenir le timing de la respiration. Or, ce laboratoire était un des tout premiers qui était parvenu à acheter un ordinateur, grâce auquel on pouvait traiter en temps réel les signaux enregistrés depuis les électrodes. La décharge des neurones ainsi capturée était corrélée avec l’enregistrement du nerf phrénique. Cela permis notamment de découvrir qu’il y avait des cellules répondant à l’inspiration, d’autres à l’expiration, puis d’autres qui étaient ce qu’on appelait IE (inspiratoires-expiratoires). Celles-ci commençaient à décharger au milieu de l’inspiration et s’arrêtaient doucement vers le milieu de l’expiration, se trouvant ainsi à cheval sur les deux temps de la respiration. « A l’époque, on ne savait pas très bien où se trouvaient vraiment les centres respiratoires, mais on en avait quand même une idée car certains physiologistes pensaient que c’était au niveau du tronc cérébral, c’est la raison pour laquelle on allait piquer nos électrodes à cet endroit. A cette occasion, l’équipe avait d’ailleurs fait un atlas et une reconstruction 3D des centres respiratoires, qui avait d’ailleurs fait l’objet d’un film au CNRS (c’était un labo CNRS à l’époque). On essayait de comprendre comment la respiration pouvait être un mouvement lent (on respire 10 à 12 fois / min) alors que les cellules et les neurones déchargeaient à toute vitesse. » Jean-François Vibert, s’intéressant depuis toujours à l’électronique, « à tout ce qui était un peu technique », se mit à alors à la programmation sur l’ordinateur du laboratoire et eut l’idée de développer un logiciel de simulation de réseaux de neurones pour comprendre ce phénomène. C’est dans ce cadre qu’il développa le logiciel, l’outil de neurobiologie numérique XNBC, qui permet de modéliser les neurones, de plusieurs façons, de les assembler en réseaux, afin de voir ce qui se passe.

De la tête d’un chat à l’embryon du poulet : le réseau de neurones XNBC

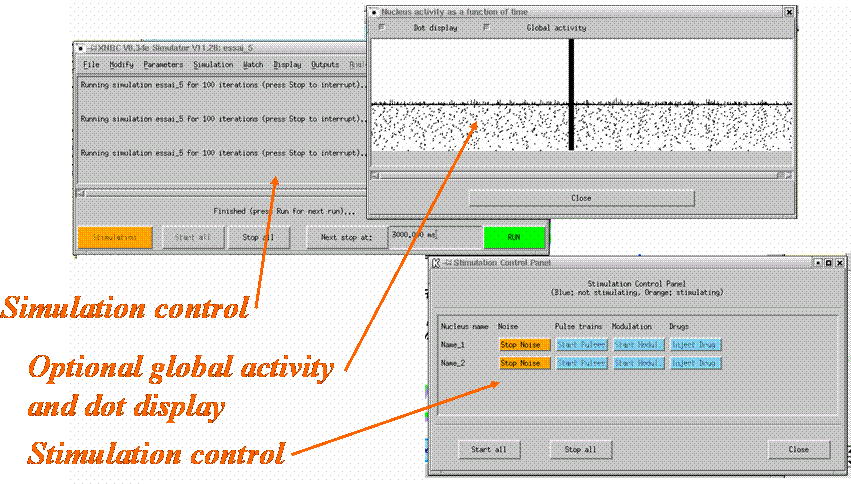
Ce logiciel permet de simuler les neurones de deux façons : soit relativement simple, soit plus complexe avec, en entrées, tous les courants (sodium, potassium, etc.) qui traversent la membrane, et qui génèrent les potentiels d’action. Le réseau de neurones XNBC est constitué d’un ou plusieurs noyaux et/ou d’un ou plusieurs neurones isolés. Les noyaux (groupe de neurones, chacun appartenant à un cluster donné) et les neurones peuvent être positionnés anatomiquement si nécessaire. « Les noyaux et les neurones sont reliés entre eux par des liens représentant les axones des neurones constitutifs. Les neurones peuvent être connectés entre eux. Les connexions peuvent être soit excitatrices, soit inhibitrices, soit avec NMDA (excitation de longue durée), soit un mélange d’excitateurs et d’inhibiteurs, appelé connexion aléatoire. La transmission inter neuronale des potentiels d’action, appelée délai interne (ou longueur de l’axone) peut être ajustée, ainsi que le nombre de boutons synaptiques à l’extrémité de l’axone, appelé également poids synaptique. La matrice de connexion peut être définie globalement ou individuellement, neurone par neurone. Les paramètres des neurones et du réseau peuvent être modifiés au cours de la simulation, afin d’imiter les stimulations électriques et l’action des médicaments. »¹.


Cet outil permet à la fois de visualiser et d’analyser l’activité du réseau.

Le but de l’usage des réseaux de neurones est donc la simulation, la modélisation permettant de prévoir les effets de telle ou telle manipulation. Les réseaux de neurones permettent ainsi de tester des hypothèses. C’est ce qui arriva, dans les années 1980, lorsque Jean-François Vibert développa avec un de ses étudiants une simulation de la rétine, qui permit de montrer que l’organisation de celle-ci faisait émerger des images. Cette simulation fut ensuite appliquée avec succès à la détection des microcalcifications dans les mammographies. Ou encore, en 2000, avec la « Modélisation du réseau de neurone à l’origine des rythmes chez l’embryon de poulet »².

La sinusoïde bruitée de la queue de l’écrevisse

A partir des années 1990, Jean-François Vibert travaille avec un mathématicien, Khashayar Pakdaman, dont il dirige la thèse. Cette collaboration va permettre d’améliorer les réseaux de neurones. Dans le prolongement de ces travaux, il étudie le codage des neurones avec le Pr J.-P. Segundo au Brain Research Institute de Los Angeles, plus précisément la manière dont les informations sensorielles ou motrices sont codées par les neurones ainsi que le comportement de ces réseaux en présence du bruit. L’objet d’étude était les stretch receptors de l’écrevisse, en français « récepteurs à l’étirement » situés dans la queue de l’écrevisse (récepteur d’une fibre musculaire qu’on a dans tous les muscles qui mesure la longueur du muscle). Il s’agissait de déterminer la manière dont le neurone d’entrée transmettait l’information au neurone de sortie (derrière). L’un des résultats fut de démontrer que le bruit linéarise la réponse. En effet, lorsqu’on regarde la manière dont le stretch receptor répond, on s’aperçoit que si on envoie une sinusoïde « bien propre » la réponse n’est pas du tout linéaire, alors que si on envoie une sinusoïde bruitée, la réponse est linéarisée. Le bruit évite ainsi que les neurones ne se synchronisent simultanément, c’est-à-dire ne se trouvent tous simultanément en phase réfractaire absolue puis relative, empêchant alors le système de répondre³.

What the Frog’s eye tells the frog’s brain?⁴

En conclusion, l’IA (en l’occurrence les réseaux de neurones) s’est donc révélée principalement utile en tant qu’outil de simulation. On est proche de l’usage qu’on peut faire des jumeaux numériques en médecine, un des objets sur lesquels le fils de Jean-François Vibert, Éric Vibert, travaille actuellement au sein de la chaire d’innovation Bopa. Les travaux de ce dernier, ainsi que ceux du Dr Nicolas Golse, sont destinés à tirer profit de tous les outils qu’offre l’IA (via la réalité augmentée par exemple) pour la chirurgie du foie⁵. 

Est-ce qu’un jour l’activité neurophysiologique pourra entièrement être décrite et simulée grâce à ces outils ? Jean-François Vibert souligne que les simulateurs sont toujours hyper simplifiés par rapport à la biologie. Même en mettant une dizaine de courants différents, qui ont des constantes de temps différentes, etc., et, même avec un nombre de courants relativement important, ces modèles restent loin de la réalité. En effet, quantité d’éléments ne sont pas pris en compte, en particulier le milieu extérieur des neurones. Si on tient bien compte des conductances de potassium, sodium, calcium, etc, au niveau de la membrane pour générer le potentiel d’action, on néglige en revanche le fait qu’il y a probablement une accumulation de potassium ou de sodium à l’extérieur du neurone qui va probablement moduler les choses (ce que les recherches évoquées plus haut sur la simulation de la rétine ont illustré). Jean-François Vibert pense qu’on n’arrivera jamais exactement à simuler le phénomène biologique, mais sans dogmatisme toutefois, car les progrès fulgurants de l’IA en termes de vitesse de calculs notamment, ne permettent pas selon lui de poser un jugement définitif. 

L’inventeur de la théorie des neurones formels, Warren McCulloch, était lui-même, faut-il le rappeler, neurophysiologiste. Son principal collaborateur était le jeune mathématicien Walter Pitts. L’expérience de Jean-François Vibert illustre et actualise une fois encore l’importance de cette collaboration disciplinaire. Elle met notamment en évidence le rôle crucial pour l’IA de se confronter en permanence aux défis de la complexité du vivant. L’aventure continue donc. 

¹ https://xnbc.sorbonne-universite.fr.
² « Modélisation du réseau de neurone à l’origine des rythmes chez l’embryon de poulet », Automatique, Biologie et Santé : Modélisation et commande de régulations biologiques, Vol. 9, 2000, p.101-117.
³ J.-F. Vibert et al., “Single Neuron with Recurrent Excitation: Effect of the Transmission Delay”, Neural Networks, 9-5, July 1996, 797-818 et J.-F. Vibert et al., Neurophysiologie: De la physiologie à l’exploration fonctionnelle, Elsevier, 2019.
⁴ McCulloch W.S., Lettvin J.Y, Maturana H.R, Pitts W.H, “What the Frog’s eye tells the frog’s brain”. In : Proc. of the I.R.E. Vol.47 (11), 1959.
⁵ Golse N., Modélisation anatomique, hémodynamique et physiologique en chirurgie hépatique, Université Paris-Saclay, 2021

Bibliographie

Brunet J.-N., Mendizabal A. et al., “Physics-based Deep Neural Network for Augmented Reality during Liver Surgery”, Medical Image Computing and Computer Assisted Intervention – MICCAI 2019. MICCAI 2019. Lecture Notes in Computer Science (), vol 11768. Springer, Cham.

J.-F. Vibert et al., “Single Neuron with Recurrent Excitation: Effect of the Transmission Delay”, Neural Networks, 9-5, July 1996, 797-818.

J.-F. Vibert et al., “XNBC : a simulation tool. Application to the study of neural coding using hybrid netwoks”, BioSystems 40, 1997, 211-218.

J.-F. Vibert et al., “XNBC V9: A user friendly simulation and analysis tool for neurobiologists”, Neurocomputing, 38-40, 2001, 1715-1723.

J.-F. Vibert et al., Neurophysiologie : De la physiologie à l’exploration fonctionnelle, Elsevier, 2019.

FilIAtion : médecine et IA, de père en fils.
❌