❌

Vue lecture

Il y a de nouveaux articles disponibles, cliquez pour rafraîchir la page.

Openpilot - La NHTSA passe les boîtiers de Comma au crible

La NHTSA, l'agence américaine chargée de la sécurité routière, a ouvert le 21 septembre dernier une enquête préliminaire sur les boîtiers Comma et sur openpilot, le logiciel open source qui tourne dessus. En cause, 5 accidents signalés où la voiture a percuté un véhicule arrêté ou roulant lentement dans sa propre voie. Deux de ces accidents ont causé la mort de trois personnes au total et onze autres ont été blessés.

Pour ceux qui débarquent, Comma, c'est la boîte fondée en 2015 par George Hotz, alias Geohot. Son boîtier embarque des caméras, se branche sur le faisceau de la voiture et s'appuie sur les capteurs d'origine pour maintenir la vitesse et la trajectoire.

Et la NHTSA, Comma connaît déjà puisqu'en 2016, avant de la laisser vendre le Comma One, son premier boîtier, l'agence américaine a exigé des réponses à 15 questions (conception, tests, sécurité...) forçant Hotz à volontairement en annuler la sortie pour un mois plus tard, mettre openpilot en opensource sur Github.

Sauf que cette fois, les boîtiers sont déjà en service partout aux Etats-Unis et dans le monde. Dans son résumé d'enquête, l'agence recopie les promesses du site de comma (installation en un quart d'heure, conduite "hands free" sur la voiture que vous avez déjà, des heures sans reprendre le volant...etc), pour ensuite, juste après, ajouter l'avertissement du même site, qui exige un conducteur attentif et prêt à reprendre la main à tout moment.

Maintenant, les rapports d'accident déposés par Comma + un de Honda, montrent des situations très différentes. L'un des deux accidents mortels, c'est un RAV4 de 2022 qui a percuté en février, en Louisiane, une voiture de police stoppée sur la voie, gyrophares allumés, d'après ce que raconte la police de l'État . Et ce RAV4 faisait tourner FrogPilot, un fork d'openpilot, qui aurait été engagé. Dans son rapport, Comma écrit qu'elle ne peut rien dire de plus sur un logiciel tiers, et qu'elle a conservé les données à la demande de la NHTSA.

L'autre accident mortel, TechCrunch n'a pas pu l'identifier à partir des rapports cités. Pour deux autres, en revanche, les rapports sont bien plus bavards. En septembre 2025, dans le Missouri, une Honda Accord de 2020 a embouti une Chevrolet arrêtée à un carrefour. C'est le régulateur de Honda qui gérait la vitesse, openpilot ne tenant que le volant, et le conducteur a déclaré s'être endormi après avoir calé ce régulateur à 80 mph, soit environ 130 km/h. Et en juillet, dans l'Utah, une Corolla de 2021 sous openpilot 0.11.0, dont comma a elle-même vérifié qu'il était engagé, roulait à 56 mph, soit 90 km/h, juste avant de percuter une voiture.

Démêler tout ça, accident par accident, c'est le boulot de l'enquête, qui évaluera aussi les performances du système et les garde-fous censés garantir une utilisation sûre. Chez Comma, c'est notamment une caméra qui surveille le conducteur et l'alerte quand il arrête de porter son regard sur la route. Quant au fork mis en cause, l'agence américaine devra analyser ce qu'il partage avec openpilot, sachant que Comma interdit déjà aux forks de brider cette surveillance, sous peine d'être bannis de ses serveurs, eux et leurs utilisateurs.

Pour la suite, il va falloir être patient... L'enquête ouverte en 2021 sur l'Autopilot de Tesla , après des collisions sur des lieux d'intervention des secours, a débouché fin 2023 sur un rappel de plus de 2 millions de voitures, corrigées à distance avec des alertes renforcées pour garder le conducteur attentif. Et celle ouverte en avril 2024 sur le BlueCruise de Ford, après deux accidents mortels contre des véhicules arrêtés, n'a toujours abouti à aucun rappel.

Moi, ce que je peux vous dire, c'est que sur openpilot, il y a deux modes possibles. Il y a le mode par défaut qui gère le latéral, c'est-à-dire les mouvements du volant, et le mode latéral + longitudinal qui gère à la fois les mouvements du volant ET la vitesse de la voiture.

Ce second mode est expérimental et n'est pas suffisamment fiable pour être utilisé autrement qu'en conditions de tests avec une extrême vigilance, car effectivement, la caméra seule du Comma (et son IA) ne permet pas à 100 % de toujours correctement évaluer la vitesse du véhicule qui se trouve devant. Autrement quand on est en mode latéral seul, C'est le radar de la voiture (l'ADAS d'origine quoi) qui détermine si la voiture doit freiner ou pas.

Et ça, c'est côté constructeur que ça se passe.

Donc, ces histoires de collision avec des véhicules arrêtés en pleine voie, à priori, pour moi, ce sont des erreurs humaines. C'est-à-dire que ce sont des gens qui ont activé l'autopilot du Comma comme ils auraient activé un régulateur de vitesse, et qui n'ont pas pris la peine de surveiller la route pour voir si un véhicule était arrêté ou à vitesse basse devant eux. Ça reste de la conduite autonome de niveau 2, donc ça demande une vigilance de tous les instants.

On aurait eu, je pense, exactement le même problème avec un régulateur de vitesse engagé à 130 km/h sur l'autoroute avec une voiture complètement stoppée devant nous. La voiture se mettrait à freiner, mais trop tard et la collision serait inévitable à une telle vitesse. Surtout que sur ce genre de système, on peut aussi régler les distances de sécurité / de détection et donc réduire aussi (volontairement) les distances de freinage.

Mais bon, en attendant que l'enquête tranche, si vous roulez avec openpilot, en France comme ailleurs puisque le logiciel fonctionne dans n'importe quel pays , sachez qu'un véhicule arrêté dans votre voie fait partie des situations où le régulateur peut ne pas fonctionner comme prévu.

Donc gardez le pied prêt à freiner dès qu'un bouchon ou un accident se profile devant vous, les deux mains sur le volant et le regard fixé sur la route car ce n'est pas un jeu...

Source : TechCrunch

Tesladeaths - Le compteur des morts de l'Autopilot TESLA (FSD)

Vendredi soir à Katy, au Texas, une Tesla Model 3 a défoncé la façade d'une maison et tué Martha Avila, 76 ans, installée devant la Coupe du Monde. Evidemment, comme d'hab, le constructeur et le conducteur se renvoient déjà la faute mais on se pose tous cette question : Combien de gens sont morts comme ça bêtement, dans un crash où l'Autopilot était actif ?

Pour le savoir, oubliez Tesla et son service de presse dissous en 2020 (lol), et filez sur tesladeaths.com , un compteur tenu par la communauté TSLAQ, le cashtag des sceptiques de Tesla en bourse, qui recensent les morts que personne chez le constructeur n'a envie de compter.

Sur ce crash précis, Tesla affirme sur X que le conducteur a appuyé sur l'accélérateur jusqu'à 117 km/h et appuyait encore après le choc, quand le gars, lui, jure aux shérifs qu'il était en mode assistance (le FSD). 2 versions opposées, une enquête en cours, et surtout au milieu une morte de plus...

Au dernier décompte, fin 2025, la base recensait plus de 770 décès depuis 2013 dans des accidents impliquant une Tesla, dont 65 où l'Autopilot ou le Full Self-Death, euuuh pardon Driving était activé.

Et le truc vraiment bien avec ce site, c'est que tout est ouvert. Les données sont stockées dans un Google Sheet public accessible depuis la page d'accueil du site, exportable en CSV ou Markdown, avec même un miroir sur le GitHub du projet . Chaque ligne a sa date, son pays, son modèle, son nombre de morts, et ces deux colonnes : "Autopilot claimed" et "Verified Autopilot Death" qui permettent en gros, de séparer ce qui est revendiqué de ce qui est confirmé, en croisant la base SGO de la NHTSA, la presse et les dossiers judiciaires.

Vous pouvez donc vérifier vous-même, ligne par ligne, au lieu de gober un chiffre balancé au hasard sur un plateau télé ou par un lover ou un hater d'Elon sur X. Y'a même un site jumeau, Tesla Fire , pour les incendies de batterie. Ouais, les mecs s'éclatent !

Après le truc qui m'énerve c'est le wording de Tesla parce que "Autopilot", "Full Self-Driving"... et compagnie, ça sonne comme une bagnole qui se conduit toute seule... Sauf que légalement, ces options sont encore rangées en niveau 2. Ça reste donc de la simple assistance, juste un cran au-dessus du régulateur de vitesse. Le conducteur reste responsable à 100%, tout le temps.

La Californie s'est d'ailleurs attaquée à ce nommage trompeur dès 2022, ce qui a obligé Tesla à accoler "(Supervised)" derrière son "Full Self-Driving".

Surtout que côté capteurs, le fossé est aussi large puisqu'une Waymo de niveau 4 se balade avec une vingtaine de caméras, plus des radars et des lidars tout autour, alors qu'une Tesla grand public bien chipou, c'est de la caméra et point barre !

Musk a toujours refusé le lidar, au motif que les humains "ne tirent pas des lasers avec leurs yeux" et qu'un capteur laser serait une "béquille" hors de prix. Du coup, la nuit ou dans le brouillard, une caméra ne voit que ce que la lumière lui montre, alors qu'un lidar mesure les distances au laser sans dépendre de la luminosité. Par exemple, moi je préfère le système de Comma.ai qui lui aussi est du niveau 2+, qui certes fonctionne avec une caméra, mais se repose également sur le lidar embarqué par le constructeur dans la voiture...

Bref, ces histoires d'accidents et de données que Tesla garde sous le coude , j'en avais déjà causé, mais maintenant ce qui serait bien de savoir à un moment, c'est s'il y a eu ou non une défaillance technique qui aurait empêché le conducteur de reprendre la main sur le FSD...

Bref, gardez tesladeaths.com dans un coin de bookmarks comme ça la prochaine fois qu'un crash "automatisé" fera la une, vous aurez les vrais chiffres sous la main.

Source

Un essaim de Waymo s'est mis à tourner en boucle dans une rue résidentielle

Vous vous levez à 6h du matin, et là, surprise : une cinquantaine de SUV autonomes Waymo s'engouffrent l'un après l'autre dans votre impasse, font demi-tour au rond-point, et repartent dans le même sens. C'est ce qui s'est passé sur Battleview Drive, une rue calme du quartier de Buckhead à Atlanta.

Un riverain a filmé la scène et publié la vidéo, qui ressemble franchement à une séquence de Stephen King : des robotaxis vides qui glissent silencieusement dans le rond-point, sans personne au volant, et qui repassent toutes les 46 secondes en moyenne.

Pour la petite histoire, Waymo fait rouler des Jaguar I-PACE électriques modifiées en mode autonome dans plusieurs villes américaines. Le problème ici venait d'un bug de routage dans le logiciel qui pilote la flotte. Les voitures pensaient devoir passer par cette rue pour se rendre quelque part... sauf qu'elle ne mène nulle part. Du coup, elles entraient, faisaient demi-tour, ressortaient, et la voiture suivante recommençait l'exercice. Une vidéo a comptabilisé 13 Waymo en 10 minutes. Multipliez par les heures où ça a duré, vous voyez le tableau.

Les résidents ont signalé le problème pendant deux mois sans réponse. Mais bon. Excédés, ils ont fini par bricoler un panneau d'enfant pour bloquer la rue, ce qui a déclenché un embouteillage monumental de robotaxis confus.

C'est seulement quand la vidéo a tourné sur les réseaux que Waymo a réagi, présenté ses excuses, et corrigé le bug de routage avec son partenaire de flotte. La société rappelle au passage qu'elle effectue plus de 500 000 trajets par semaine aux États-Unis.

Waymo dit "prendre les retours communautaires au sérieux" et travaille avec ses partenaires pour que ça ne se reproduise pas. Bref, ce genre de bug rappelle que la conduite autonome à grande échelle est un vrai casse-tête, et qu'un mauvais point GPS peut transformer une rue tranquille en circuit Mario Kart.

Source : Independent.co.uk

Waymo - Ses voitures autonomes pilotées depuis les Philippines

Les voitures Waymo, celles qui se baladent toutes seules à San Francisco, Phoenix ou Los Angeles... ne seraient pas si autonomes que ça en fait. Hé oui, quand elles sont paumées, ce sont des opérateurs aux Philippines qui leur disent quoi faire.

C'est le chef de la sécurité de Waymo lui-même, Mauricio Peña, qui a lâché le morceau lors d'une audience au Congrès américain le 4 février dernier. Du coup on apprend que ces fameux robotaxis, quand ils bloquent sur une situation (un carrefour bizarre, un chantier, une route pas cartographiée...), envoient une demande d'aide à des opérateurs humains qui pour certains sont basés aux États-Unis et d'autres aux Philippines.

Peña a bien insisté : ces opérateurs "fournissent des indications" mais "ne conduisent pas le véhicule à distance". En gros, c'est de la téléassistance, plutôt que du téléguidage et le robotaxi reste "toujours en charge" de la conduite.

Sauf que le sénateur Ed Markey, lui, voit pas ça du même œil. Selon lui, avoir des gens à l'étranger qui influencent le comportement de milliers de véhicules sur les routes américaines, c'est un sacré problème de (cyber) sécurité. Il parle carrément de "prise de contrôle par des acteurs hostiles" qui pourraient obtenir un accès quasi-total à ces bagnoles.

Hé oui, tout peut arriver dans la vie, Ed !

D'ailleurs y'a eu un accident avec l'un de ces taxis sans conducteur qui a percuté un gamin près d'une école primaire à Santa Monica, il n'y a pas longtemps. Alors est ce que c'était la faute de l'IA qui conduisait ou un opérateur humain à l'autre bout du monde qui s'est assis sur son clavier ? Allez savoir...

Et la filiale d'Alphabet n'est pas la seule dans ce cas car Tesla aussi s'appuie sur des opérateurs à distance pour superviser ses véhicules autonomes.

Perso, ce qui me dérange c'est pas qu'il y ait des humains dans la boucle. En fait c'est normal, la techno n'est pas encore au point. Mais le piège, il est au niveau du marketing. On nous vend de l'"autonome", du "sans conducteur", de la voiture du futur pilotée par l'IA ... alors qu'en fait y'a un call center aux Philippines qui veille au grain.

Et le plus marrant dans tout ça, c'est que les opérateurs doivent avoir un permis de conduire et sont contrôlés sur les infractions routières qu'ils auraient commis de leur côté à titre perso. Il faut des gens irréprochables avec le permis... pour aider une bagnole qui est censée ne pas en avoir besoin (de permis). J'adore ^^.

Voilà, comme je l'expliquais dans mon article sur la conduite autonome , y'a encore BEAUCOUP de chemin à faire avant d'avoir de vrais véhicules sans chauffeur. Et finalement, même les meilleurs comme Waymo "trichent" un peu.

Source

NVIDIA libère Rubin et Alpamayo - Quand l'IA passe la seconde (au sens propre)

Après Blackwell, après les GPU qui chauffent comme des radiateurs nucléaires, après les promesses de révolution IA à chaque keynote, voici Rubin ! Et cette fois, NVIDIA ne se contente pas de balancer une nouvelle puce, mais lâchent carrément un modèle open source pour la conduite autonome.

Rubin, c'est donc la nouvelle architecture qui succède à Blackwell. Mais attention, on ne parle pas d'une simple évolution. C'est un système à 6 puces qui travaillent de concert : le GPU Rubin évidemment, mais aussi le CPU Vera avec ses 88 cœurs Olympus, le NVLink 6 qui balance du 3,6 To/s par GPU, et toute une armada de DPU et de switches réseau. Le tout crache 50 pétaflops en NVFP4 et divise par 10 le coût d'inférence par token par rapport à Blackwell. Pour entraîner des modèles MoE, vous aurez besoin de 4 fois moins de GPU. Pas mal pour faire baisser la facture électrique.

Mais le truc qui m'a vraiment excité les neurones, c'est Alpamayo. NVIDIA appelle ça le "moment ChatGPT de l'IA physique" et pour une fois, j'crois pas que ce soit juste du marketing. Alpamayo 1, c'est un modèle vision-langage-action de 10 milliards de paramètres qui fait de la conduite autonome avec du raisonnement en chaîne. Concrètement, au lieu de juste détecter des obstacles et calculer une trajectoire, le truc réfléchit. Il décompose les situations complexes en sous-problèmes et peut même expliquer pourquoi il prend telle ou telle décision.

Et NVIDIA balance tout ça en open source sur Hugging Face OKLM. Les poids du modèle, AlpaSim (leur framework de simulation), et plus de 1700 heures de données de conduite. De quoi permettre aux développeurs de créer leurs propres variantes optimisées. Côté constructeurs, la Mercedes-Benz CLA sera d'ailleurs la première caisse à embarquer NVIDIA DRIVE AV dès le premier trimestre 2026 aux États-Unis.

Les produits basés sur Rubin débarqueront ensuite chez les partenaires cloud (AWS, Google, Azure, Oracle...) au second semestre 2026. Jensen Huang a rappelé que 10 000 milliards de dollars d'infrastructure informatique sont en train de basculer vers ce nouveau paradigme. Bref, on verra si les promesses tiennent la route, mais une chose est sûre, ça va être intéressant de voir ce que la communauté va faire avec un modèle de conduite autonome open source entre les mains. Et si le sujet vous branche, jetez un œil à mon chouchou, OpenPilot , le projet de Geohot qui fait ça depuis quelques années sur des voitures lambda.

Source

Des robots plus petits qu'un grain de sel qui nagent, pensent et agissent tout seuls

J'ai toujours été fasciné par les nanobots dans les films de science-fiction... Ces petites bestioles microscopiques qu'on injecte dans le corps pour réparer des trucs ou tuer des méchants et qui encore jusqu'à aujourd'hui paraissait impossible...

Eh bien on n'en est plus très loin, les amis, car des chercheurs de l'Université de Pennsylvanie et du Michigan viennent de créer les plus petits robots autonomes et programmables jamais conçus. Et quand je dis petits, je vous parle de machines qui font moins d'un demi-millimètre, donc plus petits qu'un grain de sel. C'est à peine visibles à l’œil nu alors bon courage pour les retrouver si vous en perdez un sur votre bureau.

D'après ce que je comprends, c'est que c'est le premier micro-robot capable de sentir, de penser et d'agir. Bah oui, parce que jusqu'à aujourd'hui, les robots de cette taille avaient besoin d'être contrôlés de l'extérieur, avec des champs magnétiques ou des joysticks. Mais là, ces petits gars sont complètement autonomes.

Alors comment est-ce qu'ils bougent sans moteur ni hélice ? Hé bien au lieu de pousser l'eau directement, les robots génèrent un champ électrique qui déplace les ions dans le liquide. Ces ions poussent ensuite les molécules d'eau, et hop, ça avance. Y'a aucune pièce mobile ce qui veut dire que ces robots peuvent nager pendant des mois sans s'user.

Côté "cerveau", c'est l'équipe de David Blaauw au Michigan qui s'en est chargée. Son labo détient le record du plus petit ordinateur au monde, donc forcément, ça aide. Le processeur embarqué consomme seulement 75 nanowatts ce qui est 100 000 fois moins qu'une montre connectée. Pour réussir cette prouesse, les chercheurs ont dû repenser toute l'architecture de programmation pour faire rentrer des instructions complexes dans cet espace très réduit.

Et leur énergie, ils la tirent de la lumière grâce à des cellules solaires qui recouvrent leur surface et récupèrent l'énergie lumineuse. Et le plus cool, c'est que les impulsions de lumière servent aussi à programmer chaque robot individuellement grâce à des identifiants uniques.

Ces petites machines embarquent aussi des capteurs de température capables de détecter des variations d'un tiers de degré Celsius et pour communiquer entre eux, les robots se tortillent, un peu comme la danse des abeilles. En faisant cela, ils peuvent se coordonner en groupe et effectuer des mouvements complexes tous ensemble.

Et le plus dingue dans tout ça c'est leur coût de fabrication. Ça coûte un centime par robot ! Donc c'est top pour de la production en masse car avec cette avancée, vont suivre de nombreuses applications médicales concrètes... Imaginez des robots qu'on injecte dans votre petit corps de victime pour aller délivrer un médicament pile au bon endroit. Ou analyser l'état de vos cellules sans avoir à vous ouvrir le bide. Voire reconnecter des nerfs sectionnés ? On peut tout imagine avec ce nouveau genre de médecine de précision...

Bienvenue dans l'ère des machines microscopiques autonomes mes amis ! Et à un centime pièce la bestiole, j'imagine qu'ils ne vont pas se gêner pour en fabriquer des milliards !

Source

Amazon veut nous livrer avec des robots humanoïdes - C'est fou !

C’est foufou ! Amazon vient d’annoncer qu’ils préparent actuellement des tests grandeur nature avec des robots humanoïdes pour livrer vos colis directement à votre porte et j’sais pas si c’est si bien que ça…

L’info nous vient du Guardian et c’est pas une blague. Le géant du e-commerce est en train de préparer des tests avec des robots bipèdes capables de marcher, monter des escaliers et naviguer dans des environnements complexes pour livrer des merdes en plastique.

OpenDevin – L’IA qui code

Après Devin et Devika, OpenDevin est un projet open source qui vous permet de disposer d’un ingénieur logiciel IA autonome. Créé par Cognition Labs, ce petit génie du code est capable d’exécuter des tâches complexes et de collaborer activement avec les développeurs sur des projets.

C’est encore en développement, donc loin de remplir toutes ses promesses, mais OpenDevin va pouvoir de manière totalement autonome générer du code, détecter les bugs, optimiser nos programmes…

Pour l’installer, vous aurez besoin de :

  • Linux, Mac OS, ou WSL sur Windows
  • Docker (pour ceux sur MacOS, assurez-vous d’autoriser l’utilisation de la socket Docker par défaut depuis les paramètres avancés !)
  • Python >= 3.11
  • NodeJS >= 18.17.1
  • Poetry >= 1.8

Ensuite, vous devrez « construire » le projet, ce qui inclut la configuration de l’environnement et l’installation des dépendances. Cette étape garantit qu’OpenDevin est prêt à fonctionner sans problème sur votre système.

make build

Notez qu’OpenDevin prend en charge une grande variété de modèles de langage (LM) grâce à la puissante bibliothèque litellm. Par défaut, c’est donc GPT-4 d’OpenAI qui est le modèle par défaut, mais vous avez le choix.

Pour configurer le LM de votre choix, suivez ces étapes :

  1. Utiliser le Makefile : Avec une seule commande, vous pouvez avoir une configuration de LM fluide pour votre expérience OpenDevin. Exécutez simplement : make setup-config Cette commande vous invitera à saisir la clé API du LLM et le nom du modèle, en veillant à ce qu’OpenDevin soit adapté à vos besoins spécifiques.
  2. Ou passez à la configuration manuelle : Vous pouvez mettre à jour manuellement le fichier config.toml situé dans le répertoire racine du projet. Vous y trouverez les champs llm_api_key et llm_model_name, où vous pouvez définir le LM de votre choix.

Une fois la configuration terminée, lancer OpenDevin est aussi simple qu’exécuter une seule commande. Cette commande démarre à la fois les serveurs backend et frontend de manière transparente, vous permettant d’interagir avec OpenDevin sans aucun problème.

make run

Si vous préférez, vous pouvez démarrer le serveur backend indépendamment pour vous concentrer sur les tâches ou les configurations liées au backend.

make start-backend

De même, vous pouvez démarrer le serveur frontend seul pour travailler sur les composants ou les améliorations de l’interface liés au frontend.

make start-frontend

Et si vous avez besoin d’aide :

make help

Et voilà ! Vous êtes maintenant prêt à vous lancer dans l’utilisation d’OpenDevin. Perso, je préfère encore l’approche manuelle en mode Chef de Projet avec Cursor notamment. Mais peut-être qu’un jour, un outil comme OpenDevin sera suffisamment malin pour tout faire de A à Z… qui sait ?

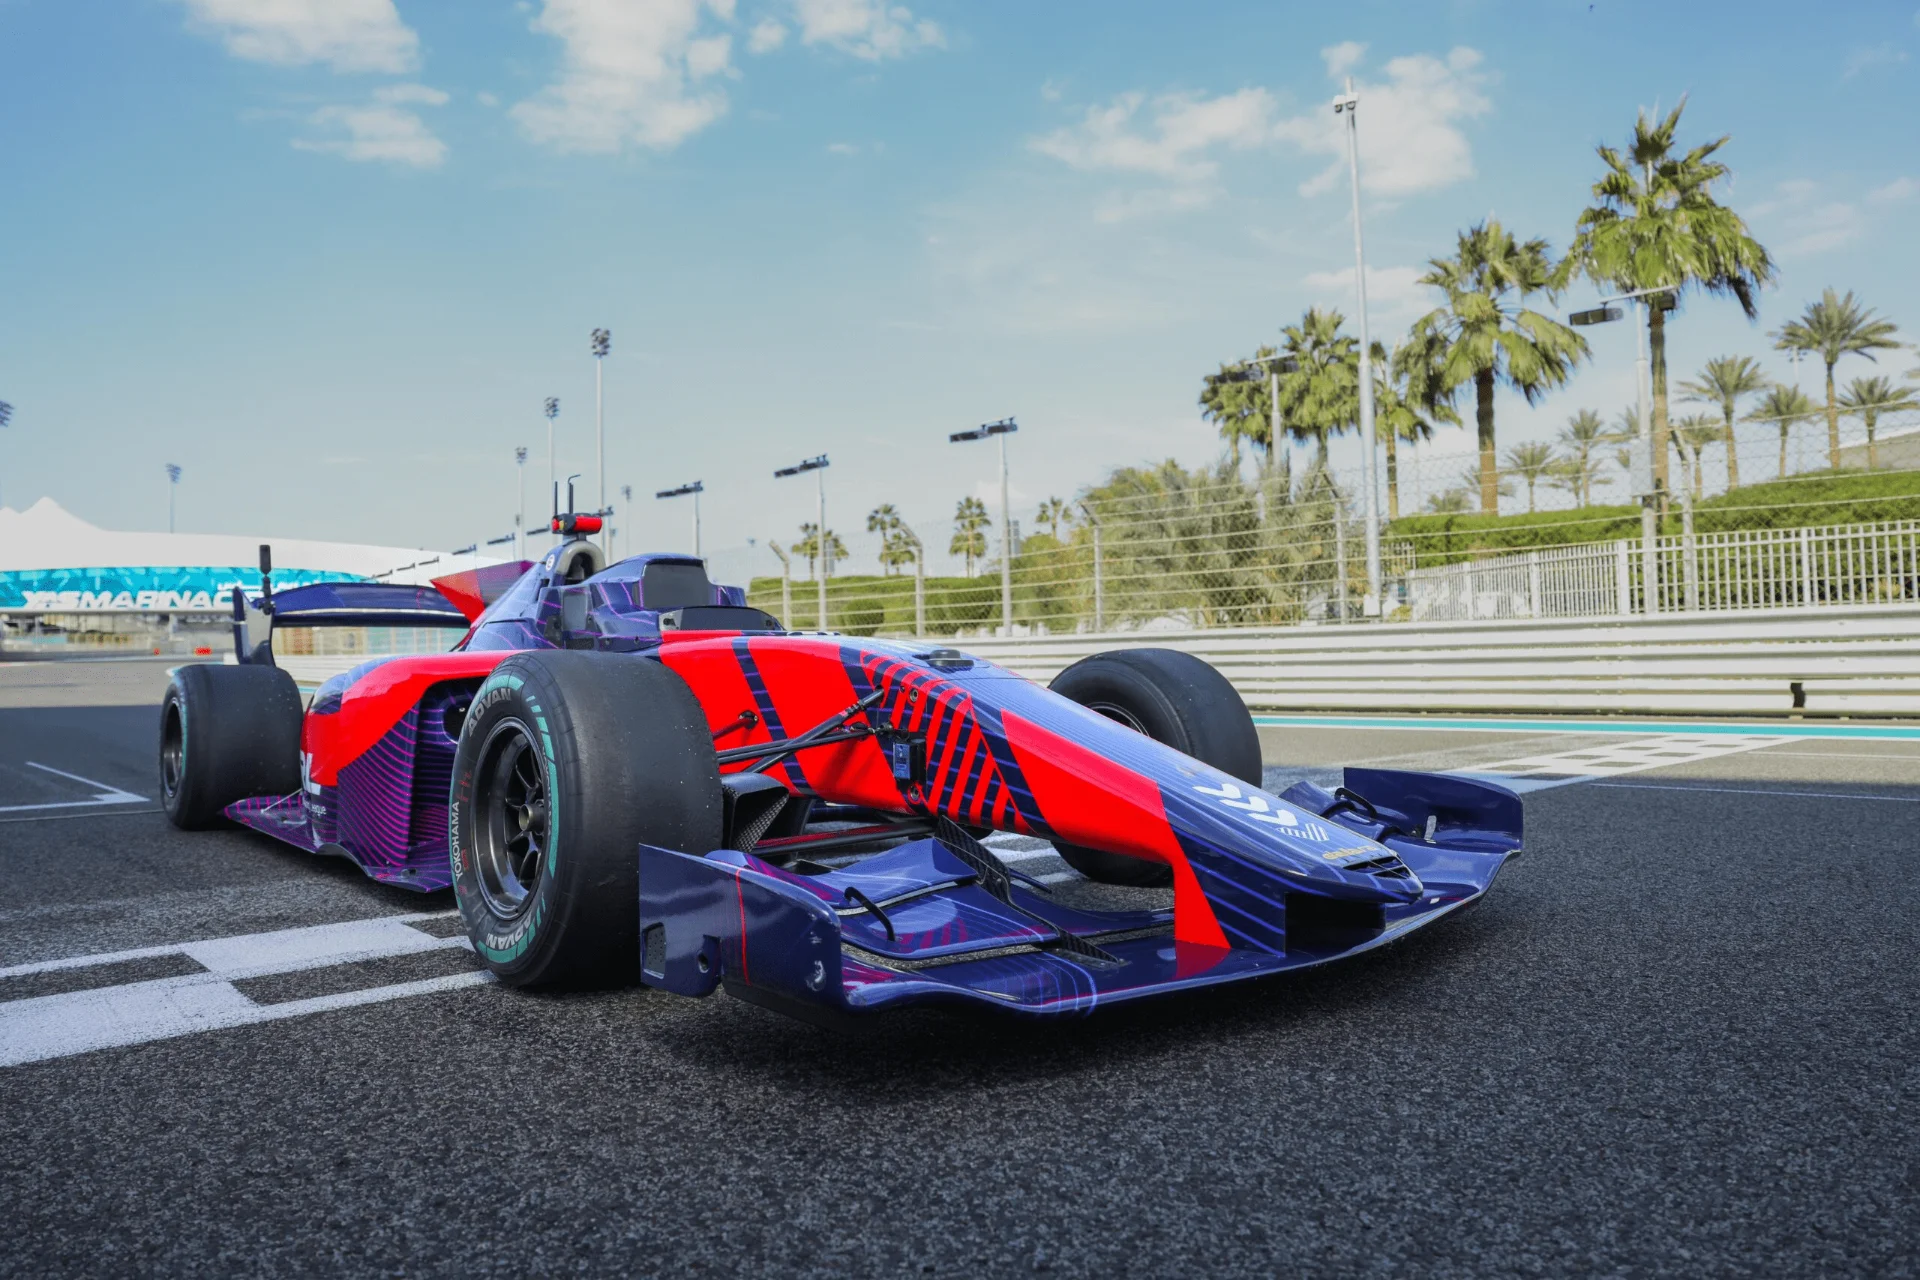
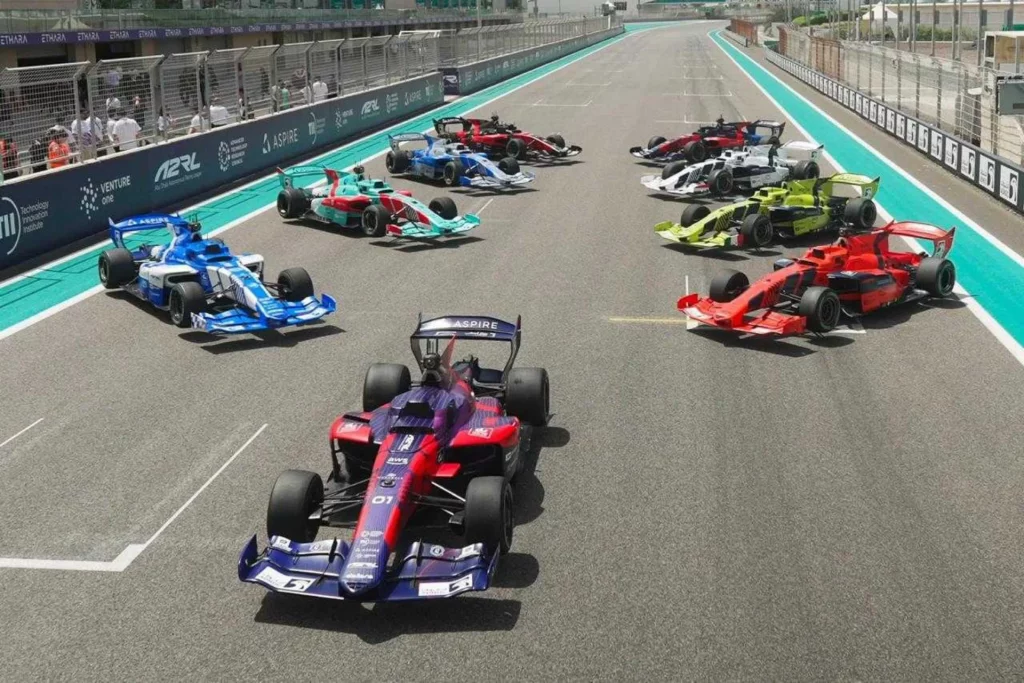
La première course de voitures autonomes a eu lieu à Abu Dhabi !

L’avenir est en marche les amis, et il trace sa route à toute vitesse sur l’asphalte brûlant du circuit de Formule 1 d’Abu Dhabi ! Oui, je vous parle bien de la première course de Formules 100% autonomes durant laquelle il y a eu quelques crashes, des tête-à-queue et des sorties de piste intempestives, mais globalement ces bolides bourrés d’IA et de capteurs ont réussi à boucler leurs tours comme des grands, même si on est encore loin des meilleurs pilotes humains. Mais pour un coup d’essai c’est plus que prometteur !

On avait donc au départ de cette finale 4 voitures badgées Dallara (les monoplaces de Super Formula japonaise), modifiées pour embarquer un paquet de technologies de conduite autonome dernier cri : caméras, radars, LiDARs, GPS RTK, unité de calcul surpuissante, et bien sûr tout un tas de logiciels et d’algorithmes de dingue. Chaque voiture représentait une écurie talentueuse : on avait Polimove et Unimore pour l’Italie, TUM et Constructor AI pour l’Allemagne.

La course s’est déroulée en deux temps, d’abord sous régime de voiture de sécurité pour habituer les engins à rouler en peloton sur la piste, puis en mode attaque où là c’était chacun pour sa pomme ! Et autant vous dire que ça n’a pas raté, dès les premiers virages ça a commencé à partir en cacahuète, surtout dans l’épingle à cheveux en fin de ligne droite.

L’ équipe italienne Polimove, grande favorite avec les meilleurs chronos en qualif’, a mordu la poussière sur le 4ème tour avec un gros tout droit et impossible de repartir. Du coup leurs rivaux de Unimore ont pris la tête, avant de se faire dépasser par une attaque surprise de TUM. Ça a failli être le carambolage quand la voiture de tête a subitement ralenti, mais finalement tout le monde est passé !

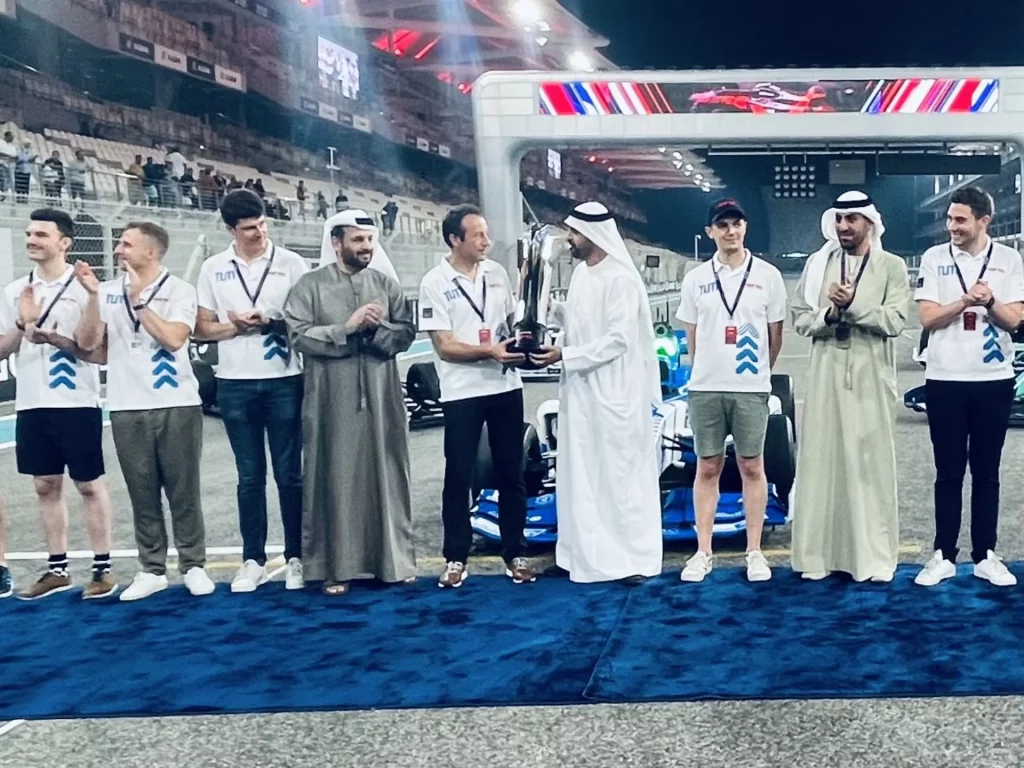
Constructor AI n’était pas dans le rythme mais au moins ils ont franchi la ligne d’arrivée. Bref, au terme de rebondissements en pagaille, de bugs logiciels aléatoires et de dépassements limite kamikaze, c’est finalement TUM et sa voiture nommé Haley qui s’est imposé devant Unimore et Constructor AI. Un succès 100% germanique donc…

Mais cette course complètement folle, c’est surtout une première historique et un grand pas en avant pour la mobilité autonome. Elle montre qu’il est possible de faire rouler des véhicules intelligents à très haute vitesse dans un environnement complexe et dynamique, avec des progrès hallucinants d’une année sur l’autre.

Comme je vous le disais en intro, chaque voiture est équipée d’une suite de capteurs, notamment des caméras, des LIDAR, des radars et des systèmes GPS/INS, qui recueillent en permanence des données sur l’environnement de la voiture. Ces données sont transmises à un logiciel puissant qui utilise la vision par ordinateur et des algorithmes d’apprentissage automatique pour analyser et interpréter les informations en temps réel. Sur la base de cette analyse, le logiciel génère des signaux de contrôle qui dirigent les actions de la voiture, telles que la direction, l’accélération et le freinage, par le biais de moteurs électriques et de systèmes hydrauliques.

En outre, les voitures communiquent entre elles et avec l’infrastructure de la piste via des protocoles de communication dédiés, permettant une coordination et une prise de décision efficaces.

Et si vous avez jeté un œil à la vidéo, reconnaissez que c’est un sacré spectacle de voir ces engins du futur se tirer la bourre ! Ça change des habituels Grand Prix et on a vraiment l’impression de plonger dans un jeu vidéo futuriste style WipEout. D’ailleurs si vous voulez voir les choses de plus près, les organisateurs ont publié une app de réalité virtuelle qui vous place directement dans l’habitacle de ces bolides. Avec un casque VR sur la tête, c’est comme si vous y étiez !

Bref, ette première course auto 100% autonome c’est quand même un tour de force technologique, et ça ouvre un paquet de perspectives même si je doute que ça prenne un jour la place des courses automobiles « humaines » dans le cœur des spectateurs.

Source

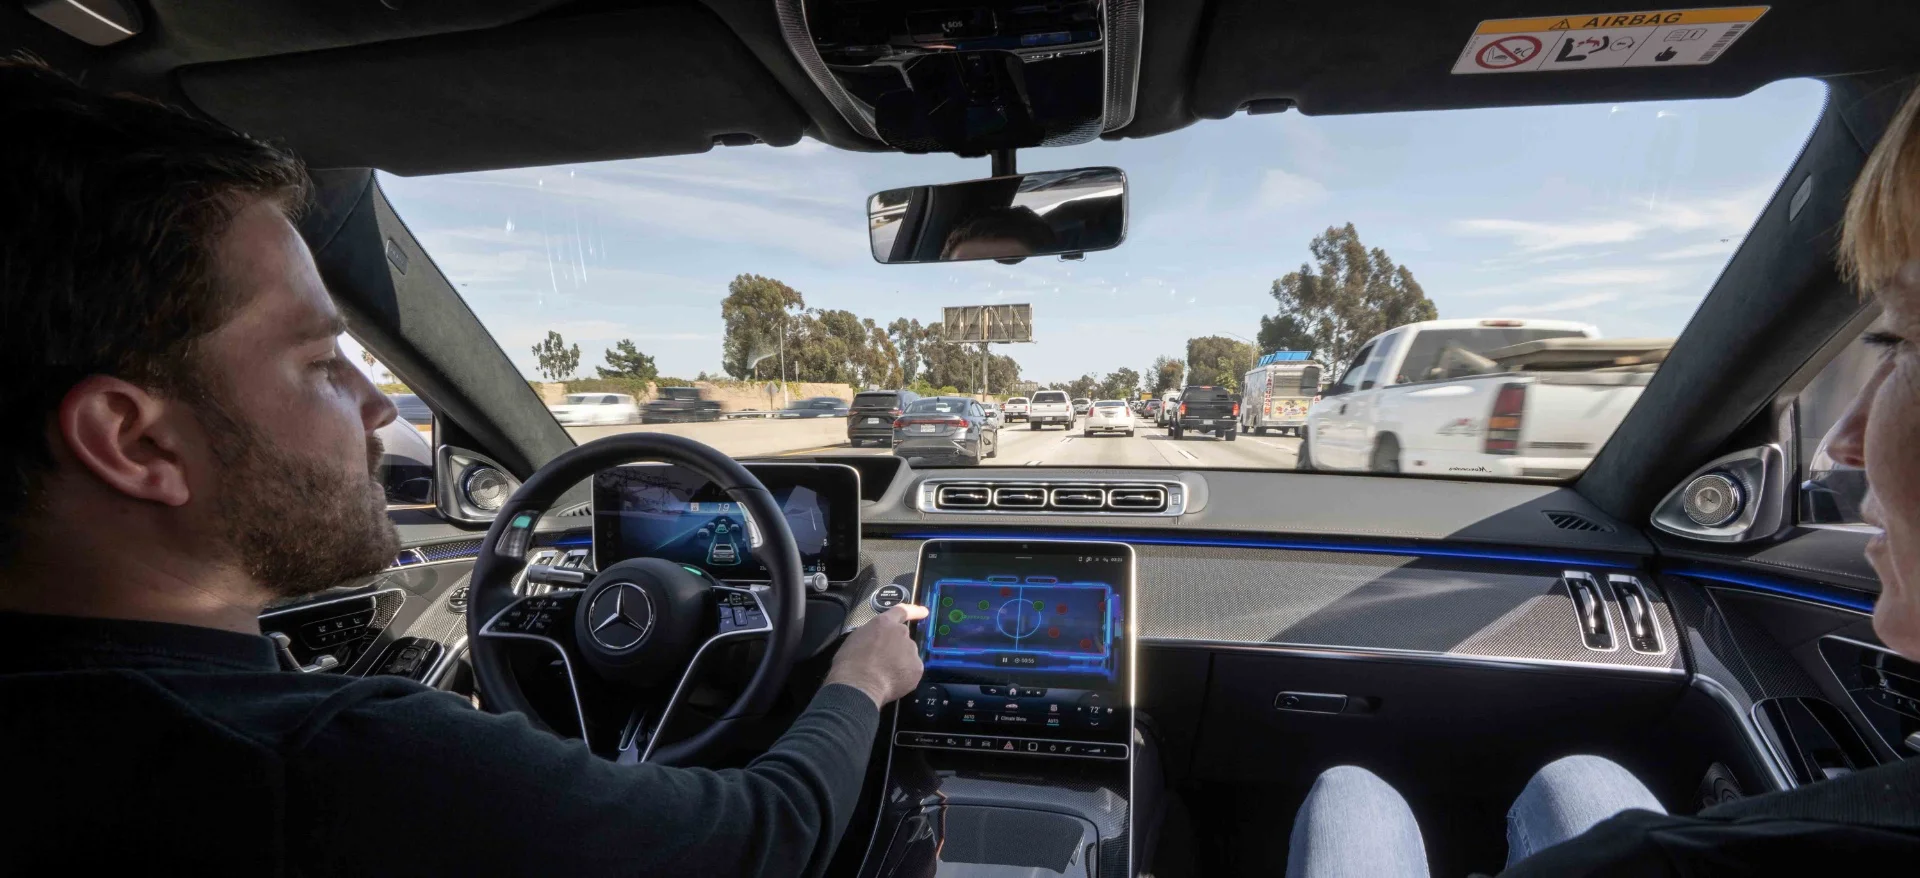
Drive Pilot – La conduite autonome de Mercedes arrive aux États-Unis

Mercedes secoue le monde automobile avec le lancement de Drive Pilot aux États-Unis, le premier système de conduite autonome de niveau 3 commercialisé directement auprès des consommateurs. Ça y est les amis, le futur nous rattrape ! Bientôt, on pourra enfin lâcher le volant et vaquer à d’autres occupations pendant les longs trajets…

Concrètement, dans certaines conditions bien spécifiques, Drive Pilot permet au conducteur de détourner son attention de la route pour se concentrer sur des activités non liées à la conduite, comme consulter ses mails, surfer sur internet ou regarder un film. Mais attention, il faudra toujours rester prêt à reprendre le contrôle du véhicule à tout moment si nécessaire. J’imagine qu’en cas de problème, la voiture saura vous tirer de votre session de TikTok avec des bip bip.

Pour cela, Drive Pilot s’appuie sur une multitude de capteurs ultra-perfectionnés : caméras, radars, LiDAR, capteurs à ultrasons… Un véritable concentré de technologies de pointe pour analyser l’environnement en temps réel. Un puissant ordinateur de bord exploite ensuite toutes ces données pour prendre les meilleures décisions de conduite de manière autonome.

Il y a cependant quelques conditions à respecter pour pouvoir activer Drive Pilot : Le système ne peut être utilisé que sur certaines portions d’autoroutes spécifiques, avec un marquage au sol suffisamment clair et visible, une densité de trafic modérée à élevée et une vitesse limitée à 60 km/h. Ça fait beaucoup de conditions à la con quand même.

Le conducteur doit aussi rester visible par la caméra située au-dessus de l’écran conducteur. On est donc encore loin d’une conduite 100% autonome en toutes circonstances, mais c’est un premier pas très prometteur ! Pour l’instant, seuls les propriétaires des dernières Mercedes Classe S et EQS pourront profiter de Drive Pilot, moyennant un abonnement annuel à 2500$ (lol). Bref, c’est une technologie encore réservée à une élite friquée, mais on peut espérer que Mercedes la démocratisera rapidement sur des modèles plus abordables.

Malgré ses limitations actuelles, Drive Pilot représente une avancée majeure vers une conduite plus sûre, plus confortable et plus… productive. Fini le stress des embouteillages, ce temps pourra être mis à profit pour avancer sur son travail, discuter avec ses proches ou se détendre devant un bon film. Tout ça pendant que l’IA gère la conduite de manière sereine et vigilante.

Bien sûr, de nombreux défis restent encore à relever avant de voir des voitures 100% autonomes partout sur nos routes. Les questions de responsabilité juridique en cas d’accident, de sécurité face au piratage ou encore d’éthique et de contrôle humain sont complexes. Et il faudra aussi s’assurer de la fiabilité totale du système pour éviter tout bug ou panne aux conséquences potentiellement dramatiques.

Mais une chose est sûre, la conduite autonome sera l’un des enjeux majeurs de la mobilité du futur. Avec des acteurs de poids comme Comma, Mercedes, Tesla ou Waymo qui investissent massivement sur le sujet, on peut s’attendre à des progrès rapides et à une démocratisation progressive de cette technologie dans les années à venir.

Source

❌